자동차 및 건설기계 조립 라인에서 핀, 슬리브, 롤러, 체인 플레이트와 같은 소형 금속 부품은 오랫동안 작업자가 부품 상자에서 하나씩 꺼내 2차 위치결정 지그에 올려놓는 방식에 의존해 왔습니다. 작업자는 유막 반사와 반복적인 위치 맞춤으로 인한 피로 작업을 감수해야 할 뿐만 아니라 전체 라인의 택트 타임을 따라가야 했습니다.
화동 지역의 한 장비 제조 현장에 최근 도입된 3D 비전 상차 시스템은 '카메라 1대 + 이동 모듈' 방식으로 6개 상차 공정과 16종 규격의 워크피스를 동시에 커버하며, 이 공정을 로봇에 맡겼습니다.
라인 요구사항
다품종, 유막 반사, 정밀도와 택트 타임
양쪽에서 압박을 받는 이 라인의 입고 자재는 두 가지 대분류, 총 16종의 금속 부품을 포함합니다. 봉재류는 핀, 슬리브, 롤러, 조인트 핀을 포함하며 외경이 21mm에서 72mm까지 다양합니다. 판재류는 내외 체인 플레이트, 호퍼 연결 플레이트를 포함하며 최대 외형 치수가 245mm×180mm에 달합니다.
워크피스는 1200mm×800mm×400mm 규격의 표준 부품 상자에 일괄 담겨 있으며, 규칙적으로 적층되고 동일 상자에 동일 모델, 동일 방향으로 정렬되어 있습니다.
현장의 몇 가지 세부 사항이 비전 시스템에 과제를 안겼습니다. 워크피스 표면에 소량의 방청유가 있어 금속면 반사가 뚜렷하고, 부품 상자는 AGV 또는 지게차로 투입되어 100mm 이내의 위치 편차가 존재하며, 파지단은 하부에 V형 홈이 있는 전자석 흡착 패드를 사용하므로 비전이 제공하는 위치 및 방향이 안정적으로 흡착할 수 있으면서도 2차 위치결정 지그에 놓을 때 단면 간격이 3mm 이상 보장되어야 합니다.
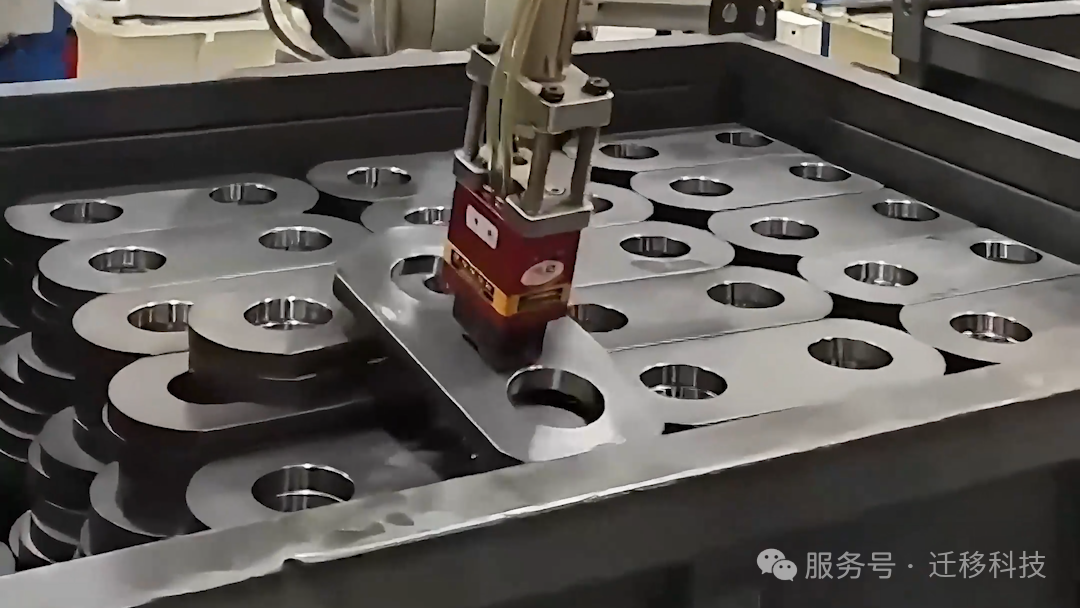
고객이 요구한 비전의 핵심 지표는 인식률 99.9% 이상, 봉재 단일 촬영 및 연산 5초 이내, 판재 6초 이내입니다.
트랜스퍼 테크놀로지 솔루션
카메라가 이동 모듈에 '탑재'되어 1대로 다수 부품 상자 커버
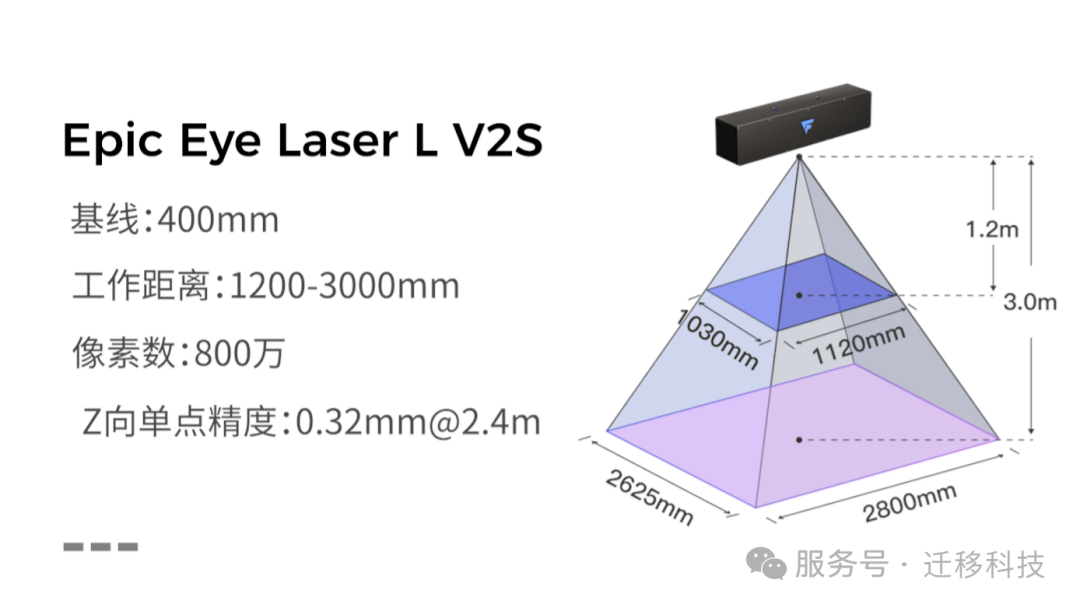
이 프로젝트는 '각 부품 상자 위에 카메라 1대 고정'하는 전통적 배치를 채택하지 않고, Epic Eye Laser L V2S 3D 산업용 카메라를 횡방향 이동 모듈에 장착하여 모듈을 따라 여러 부품 상자 상부로 순회하며 작업합니다.
부품 상자가 도착하면 제어 시스템이 현재 워크피스 모델을 비전 시스템에 전달하고, 카메라는 부품 상자 상부 약 1500mm 위치로 이동하여 촬영하며, 최상층 워크피스의 파지 위치 및 방향을 한 번에 인식한 후 TCP/IP를 통해 좌표를 6축 로봇에 전송합니다.
로봇은 전자석 흡착 패드로 워크피스를 흡착하여 2차 위치결정 지그에 놓고, 부품 상자가 빌 때까지 이 과정을 반복한 후 카메라는 다음 부품 상자로 이동합니다. 빈 상자 신호가 회신되면 시스템이 작업자 또는 AGV에게 상자 교체를 알립니다.
이 배치의 장점은 여러 공정이 카메라 1대를 공유하여 하드웨어 투자가 간소화되고, 카메라 길이 방향이 봉재 길이 방향과 평행하여 한 번의 시야로 전체 상자의 워크피스를 커버할 수 있으며, 이동 모듈 자체의 위치 정밀도 0.1mm와 비전 정합을 통해 부품 상자의 100mm급 위치 편차를 소프트웨어에서 직접 '소화'한다는 점입니다.
핵심 제품
레이저 갈바노 스캐너 카메라 + 그래픽 비전 소프트웨어
비전 하드웨어는 트랜스퍼 테크놀로지 Epic Eye Laser L V2S 산업용 3D 카메라를 사용합니다. 이 모델은 중장거리, 대시야 시나리오를 위해 설계되었으며, 블루 레이저 갈바노 스캐너 스캔과 양안 비전을 결합한 이미징 방식으로 1200mm–3000mm 작업 거리 구간에서 안정적인 포인트 클라우드 출력을 유지하며, 어두운 색, 반사 금속 부품 및 현장 환경광에 대한 적응력이 우수합니다.
비전 소프트웨어는 Epic Pro를 사용합니다. 이 소프트웨어는 그래픽 기반의 프로세스식 인터페이스를 제공하여 엔지니어가 드래그 앤 드롭 구성만으로 카메라 연결, 핸드-아이 캘리브레이션, 파지 파라미터 및 통신 연동을 완료할 수 있으며, 아이-투-핸드 및 핸드-인-아이 두 가지 설치 방식을 지원하고 주요 산업용 로봇 및 PLC와 연동 가능하며, 본 프로젝트에서는 TCP/IP를 통해 로봇 컨트롤러와 통신합니다.
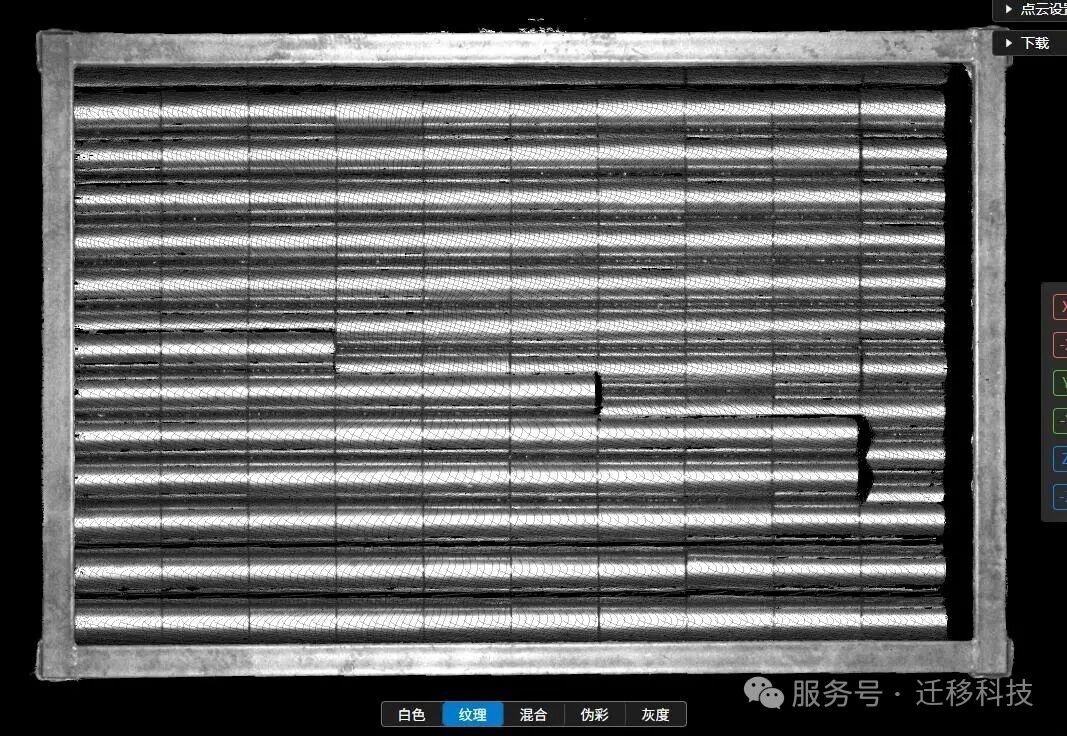
16종 워크피스에 대해 기술팀은 현장에서 해당 워크피스 모델을 도입하고 인식 알고리즘 다이어그램을 구축하며 공정별로 디버깅을 완료했습니다. 나머지 모델은 고객 엔지니어가 교육받은 절차에 따라 자체적으로 확장하며, 트랜스퍼 테크놀로지가 원격 지원을 제공합니다.
도입 가치
'인력 교체의 어려움'을 '모델 전환의 신속성'으로
이 시스템은 봉재와 판재 두 가지 워크피스에서 각각 5초 및 6초 이하의 단일 비전 택트 타임을 구현했으며, 인식률은 99.9% 이상입니다. 현장에 미치는 직접적인 변화는 세 가지입니다.
작업 대체: 기존에 작업자가 하나씩 분류하고 위치를 맞추던 작업을 로봇이 대신하며, 작업자는 반복적인 운반에서 해방됩니다.
유연한 모델 전환: 16종 워크피스가 하나의 비전을 공유하며, 모델 전환은 제어 시스템의 신호 전달로 완료되어 현장 재캘리브레이션이 필요 없습니다.
간소화된 배치: 여러 공정이 카메라와 이동 모듈을 공유하여 공정별 고정 배치 대비 카메라 수와 브래킷 공사량을 줄였습니다.
특히 이 솔루션은 봉재에서 대소 구분 없이, 판재에서 앞뒤 구분 없이 비전은 위치 및 방향 안내만 담당하고, 후속 자세 보정은 하류의 2차 위치결정 지그에 맡깁니다. 이 설계는 비전 알고리즘을 더욱 집중시키고 현장 디버깅 주기를 단축했습니다.
경험 교훈
복제 가능한 엔지니어링 경험
조립 라인 상차 자동화 개조를 계획 중인 제조 기업에게 이 사례는 세 가지 참고점을 제공합니다.
첫째, '비전이 무엇을 담당하고 무엇을 담당하지 않는지'를 먼저 명확히 하십시오. 이 프로젝트처럼 앞뒤, 대소 구분을 하류 지그에 맡기고 비전은 위치 및 방향 안내만 수행하면 알고리즘 디버깅 주기를 크게 단축할 수 있습니다.
둘째, 대형 부품 상자, 다공정 시나리오에서는 '이동 카메라' 배치를 우선 평가할 수 있습니다. 부품 상자 수가 많고 단일 상자의 워크피스 모델이 고정되며 방향이 일정할 때, 카메라가 모듈을 따라 상자를 순회하는 것이 각 상자 위에 카메라를 고정하는 것보다 하드웨어를 절약하고 향후 공정 추가에도 유리합니다.
마지막으로, 반사되고 기름이 묻은 금속 부품은 선정 단계에서 포인트 클라우드 품질을 검증해야 합니다. 블루 레이저 갈바노 스캐너 방식은 이러한 작업 조건에 적응력이 우수하지만, 프로젝트 초기에 실제 워크피스로 소시야 시험 촬영을 권장합니다.
핀, 슬리브부터 체인 플레이트, 연결 플레이트까지, 3D 비전은 조립 라인 상차를 '인력 집약'에서 '유연 자동화'로 전환하고 있습니다. 다품종, 중소배치 금속 부품 라인에 이 접근 방식은 복제 가능한 엔지니어링 가치를 지닙니다.