自動車および建設機械の組立ラインでは、ピン、スリーブ、ローラー、チェーンプレートといった小型金属部品の供給は、長らく作業者が部品箱から1個ずつ取り出し、2次位置決め治具に並べる作業に依存してきた。作業者は油膜の反射や繰り返しの位置合わせによる疲労作業に直面しながら、ライン全体のタクトに合わせる必要があった。
華東の某設備製造工場で最近導入された3Dビジョン供給システムは、「1台のカメラ+移動モジュール」方式で、6つの供給ステーション、16種類のワークピースを同時にカバーし、この工程をロボットに任せている。
産線の要求
多品種、油膜反射、精度とタクト
両側から圧力を受けるこの産線の供給対象は、2大类合計16種類の金属部品である。棒材類にはピン、スリーブ、ローラー、ジョイントピンが含まれ、外径は21mmから72mmまで様々である。板材類には内外チェーンプレート、ホッパー接続プレートが含まれ、最大外形サイズは245mm×180mmに達する。
ワークピースは統一して1200mm×800mm×400mmの標準部品箱に収められ、整然と積み重ねられ、同一箱に同一型番、向きは揃っている。
現場のいくつかの詳細がビジョンシステムに課題を突きつけた。ワークピース表面には少量の防錆油が付着し、金属面の反射が顕著である。部品箱はAGVまたはフォークリフトで投入され、100mm以内の位置ずれが存在する。把持側は底部にV溝付きの電磁吸盤を採用しており、ビジョンが出力する位置と姿勢は、安定して吸着できると同時に、2次位置決め治具に置く際に片側隙間を3mm以上確保できることが求められる。
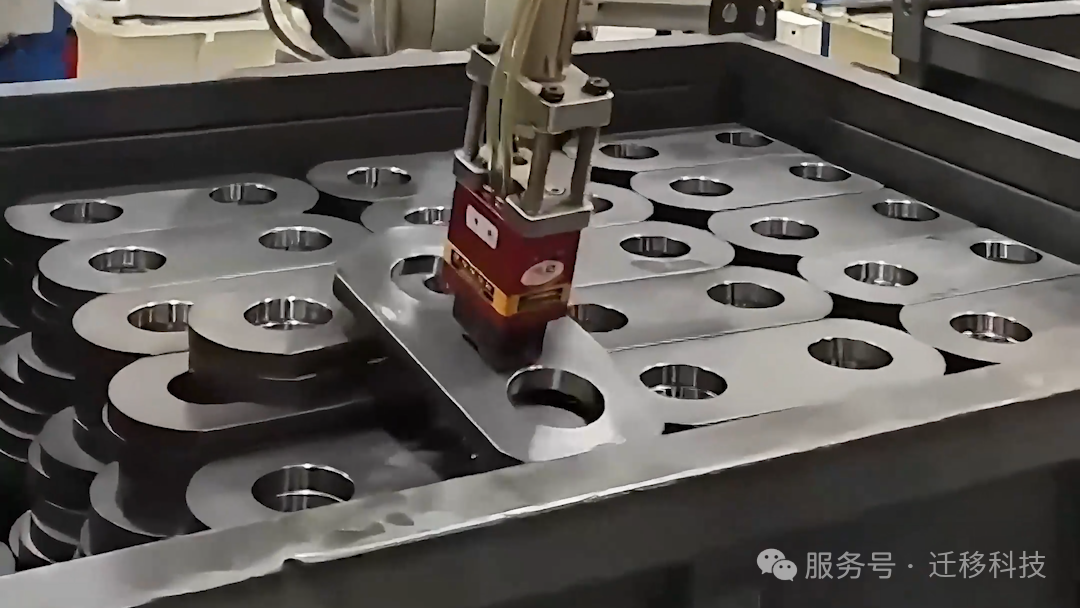
顧客のビジョンに対する厳格な指標は、認識率99.9%以上、棒材の1個あたりの撮影と計算が5秒以内、板材が6秒以内である。
トランスファー・テクノロジーのソリューション
カメラが移動モジュールに「乗り」、1台で複数の部品箱をカバー
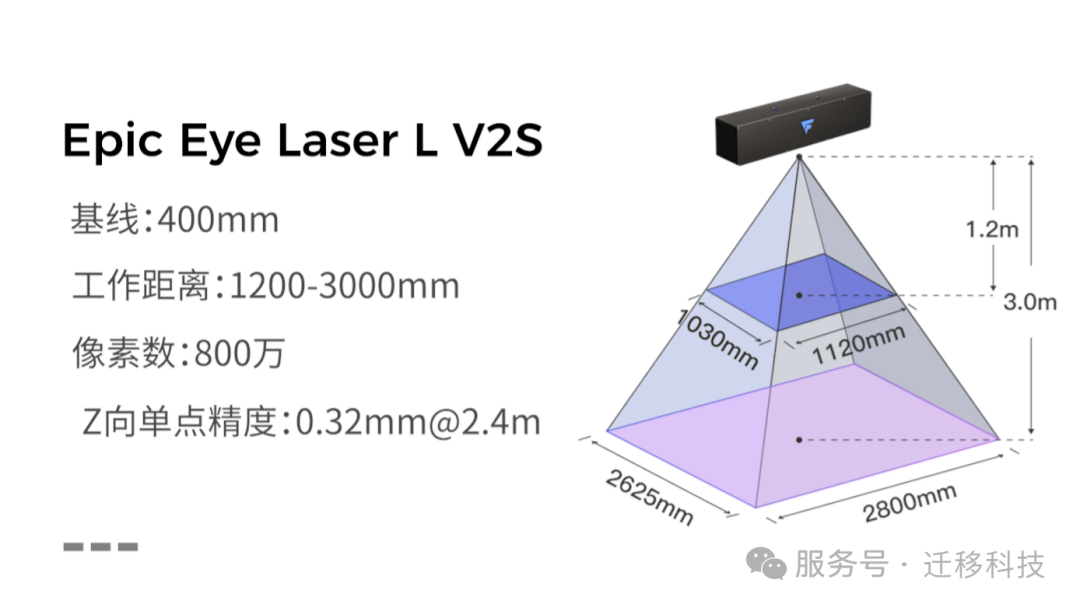
プロジェクトでは「各部品箱の上方に1台のカメラを固定設置する」従来のレイアウトを採用せず、Epic Eye Laser L V2S 3D産業カメラを横移動モジュールに搭載し、モジュールとともに異なる部品箱の真上まで巡航して作業する。
部品箱が所定位置に到達すると、制御システムはまず現在のワークピース型番をビジョンシステムに送信し、カメラは部品箱の上方約1500mmまで移動して撮影し、最上層のワークピースの把持位置と姿勢を一度に認識し、TCP/IPを介して座標を6軸ロボットに送信する。
ロボットは電磁吸盤でワークピースを吸着し、2次位置決め治具に置き、部品箱が空になるまでこれを繰り返し、その後カメラは次の部品箱に移動する。空箱信号が返信されると、システムが作業者またはAGVに箱の交換を促す。
この配置の利点は、複数ステーションで1台のカメラを共用し、ハードウェア投資をより簡素化できることである。カメラの長手方向は棒材の長手方向と平行であり、1回の視野で部品箱全体のワークピースをカバーできる。移動モジュール自体の位置決め精度は0.1mmであり、ビジョンによる位置合わせと組み合わせることで、部品箱の百ミリメートル級の位置ずれをソフトウェア内で直接「吸収」する。
中核製品
レーザーガルバノカメラ+グラフィカルビジョンソフトウェア
ビジョンハードウェアにはトランスファー・テクノロジーのEpic Eye Laser L V2S産業用3Dカメラを採用。この機種は中遠距離・広視野のシーン向けに設計され、青色レーザーガルバノスキャンとステレオビジョンを組み合わせたイメージング方式に基づき、1200mm~3000mmの作動距離範囲で安定したポイントクラウド出力を維持し、暗色や反射する金属部品、工場環境光に対して良好な適応性を持つ。
ビジョンソフトウェアにはEpic Proを採用。ソフトウェアはグラフィカルでフロー式のインターフェースを備え、エンジニアはドラッグ&ドロップ設定によりカメラ接続、ハンドアイキャリブレーション、把持パラメータ、通信連携を完了できる。眼在手外、眼在手上の2種類の設置方式をサポートし、主要な産業用ロボットやPLCと接続可能で、本プロジェクトではTCP/IPを介してロボットコントローラと通信する。
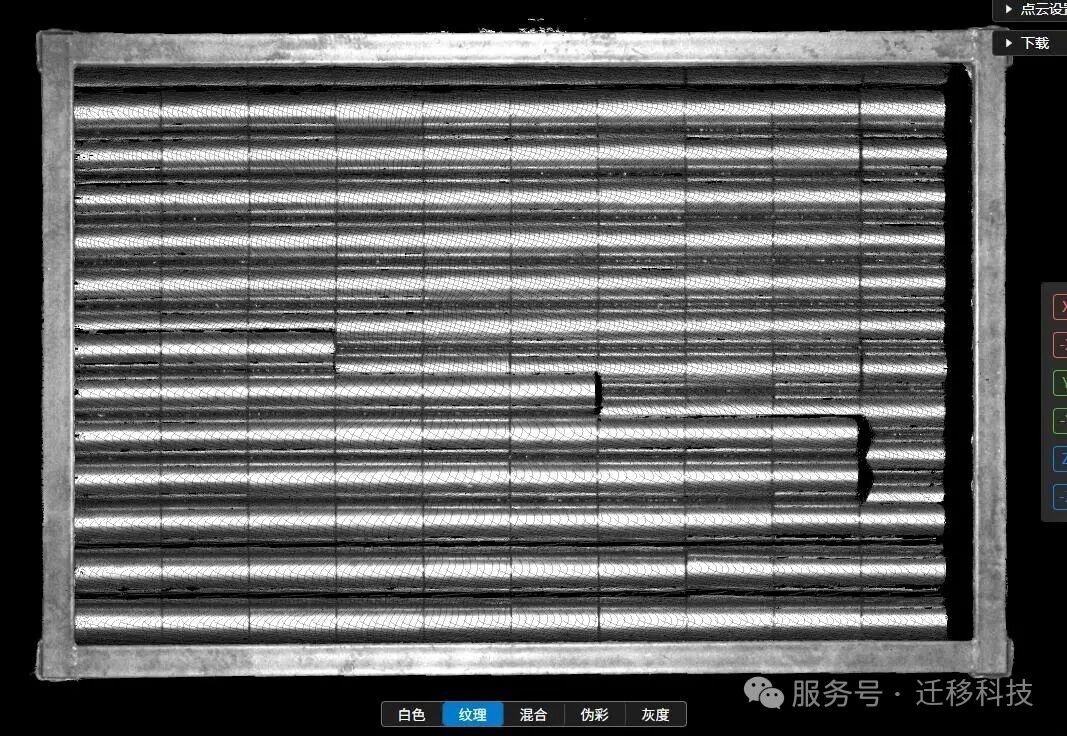
16種類のワークピースに対して、技術側は現場で対応するワークピースモデルを導入し、認識アルゴリズム図を構築し、ステーションごとに調整を完了した。その他の型番は、トレーニング後の手順に従って顧客のエンジニアが自ら拡張し、トランスファー・テクノロジーがリモートサポートを提供する。
導入価値
「人材交代の難しさ」を「型替えの速さ」に変える
このシステムは棒材と板材の2種類のワークピースで、それぞれ5秒以下と6秒以下の1個あたりのビジョンタクトを実現し、認識率は99.9%以上である。工場にとって、直接的な変化は3点に現れる。
作業岗位の代替:従来、作業者が1個ずつ仕分け、位置合わせしていた岗位をロボットが引き継ぎ、人員は繰り返しの搬取から解放される。
フレキシブルな型替え:16種類のワークピースが1つのビジョンシステムを共用し、型番切替は制御システムからの信号送信で完了し、現場での再キャリブレーションは不要。
導入の簡素化:複数ステーションでカメラと移動モジュールを共有し、ステーションごとに固定設置する場合と比べてカメラ台数と支架工事量を削減。
特筆すべきは、このソリューションが棒材では大小頭を区別せず、板材では表裏を区別せず、ビジョンは位置と姿勢の誘導のみを担当し、後続の姿勢補正は下流の2次位置決め治具に任せる点である。この設計によりビジョンアルゴリズムはより焦点を絞り、現場調整期間も短縮された。
経験からの示唆
再現可能なエンジニアリング経験
組立ラインの供給改造を計画している製造企業にとって、本ケースには3つの参考点がある。
まず、「ビジョンが何を管理し、何を管理しないか」を明確にする。本プロジェクトのように表裏や大小頭の識別を下流の治具に任せ、ビジョンは位置と姿勢の誘導のみを行うことで、アルゴリズム調整期間を大幅に短縮できる。
次に、大型部品箱・多ステーションのシーンでは「移動カメラ」の配置を優先的に評価できる。部品箱の数が多く、1箱あたりのワークピース型番が固定で向きが揃っている場合、カメラをモジュールで巡回させる方が、各箱の上方に1台ずつカメラを固定設置するよりもハードウェアを節約でき、後からのステーション追加も容易である。
最後に、反射や油付きの金属部品は、選定段階でポイントクラウド品質を検証すべきである。青色レーザーガルバノ方式はこのような工况に良好な適応性を持つが、それでもプロジェクト初期に実ワークピースで小視野の試し撮影を行うことを推奨する。
ピン、スリーブからチェーンプレート、接続プレートまで、3Dビジョンは組立ラインの供給を「人手集約型」から「フレキシブル自動化」へと押し進めている。多品種・中小批量の金属部品産線にとって、このアプローチは再現可能なエンジニアリング価値を持つ。